航线参数详解
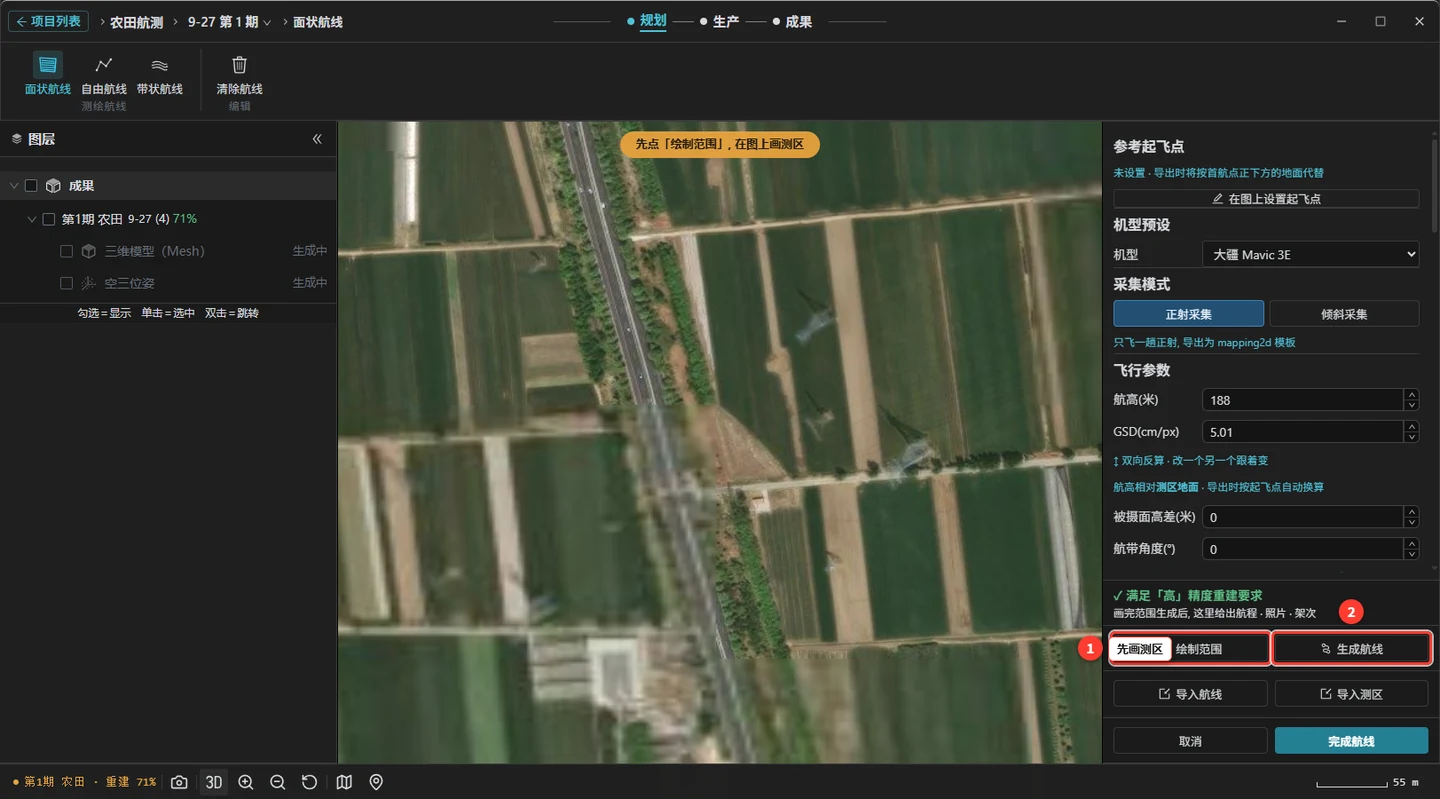
面板里的参数按分组排列。大多数情况下只需要定 机型、航高(或 GSD)、重叠率 三项,其余保持默认。
机型
选执行任务的飞行器。选定后软件自动带入这款机器的相机参数、云台范围、速度上限和电池续航。列表里有常见的测绘和消费级机型,也可以选 自定义 手动填相机参数。
机型要选对
导出的航线文件里写着机型编码,飞控 App 会核对。机型选错,文件导入时会被拒绝,或者飞出来的照片和规划不一致。面板会对不能保证兼容的机型给出提示,请按提示核对。
采集模式(面状航线)
| 模式 | 说明 |
|---|---|
| 正射采集 | 相机垂直向下,来回飞一遍。出正射影像、高程和一般三维 |
| 倾斜采集 | 除正射外再加倾斜方向拍摄,立面完整,三维模型质量高,照片数和时间成倍增加 |
倾斜采集可选 正射 + 四向倾斜(最完整)、正射 + 三向倾斜、井字倾斜(架次更少)、环绕倾斜。
飞行参数
| 参数 | 默认 | 说明 |
|---|---|---|
| 航高(米) | 188 | 相对测区地面的高度 |
| GSD(cm/px) | 5 | 一个像素对应的地面尺寸,越小越清晰。和航高联动,改一个另一个自动变 |
| 被摄面高差(米) | 0 | 拍的东西比地面高多少(比如屋顶、树冠),用来算真实的重叠率 |
| 航带角度(°) | 0 | 航带方向,0 是南北向。让航带平行于测区长边,转弯最少 |
| 云台俯仰(°) | −90 | −90 是垂直向下;倾斜采集默认 −45 |
| 速度(m/s) | 10 | 面板会显示这台机器在当前 GSD 下的建议上限;光线暗时再降一些,避免拍糊 |
| 转弯模式 | 直线到点停 | 到点停最稳;"过点不停"更快但照片位置有偏差 |
| 采集方式 | 等时间隔拍照 | 等时或等距拍照;自由航线默认到点悬停拍照 |
| 高度模式 | 相对起飞点 | 相对起飞点 / 绝对高度 |
| 仿地飞行 | 关 | 按地形起伏调整每个航点高度,让离地高度恒定。山区建议开 |
| 高程优化 | 关 | 飞完再多飞一趟倾斜航线,提高高程精度,会增加时间 |
| 单架次航程 / 航点数 | 不拆 | 超过这个数就自动拆成多个架次 |
| 最大面积(km²) | 50 | 测区上限 |
GSD 和航高怎么定
先想清楚成果要多清晰:做 1:500 地形图一般要 GSD 2 cm 以内;1:1000 约 5 cm;只是看个大概,5~8 cm 就够。定了 GSD,航高软件自动算;再看看这个航高有没有超过当地限高,会不会撞到东西。
重叠率
| 参数 | 默认 |
|---|---|
| 航向重叠 | 80% |
| 旁向重叠 | 70% |
| 边距(米) | 0 |
面板会告诉你当前重叠率能满足哪一档重建精度:
| 航向 / 旁向不低于 | 结论 |
|---|---|
| 85% / 75% | 满足"超高"精度 |
| 80% / 70% | 满足"高"精度 |
| 70% / 60% | 满足"中"精度 |
| 再低 | 重叠率偏低,可能空三失败 |
边距是测区边界向外扩的距离。测区边缘只被少数照片拍到,质量比中间差。要边缘也完整时,设一个边距(通常取航高的三到五成),让航线飞出测区一圈。
相机参数
选了具体机型后自动填好,不用改。选"自定义"时按相机说明书填焦距、传感器尺寸、照片宽度。
安全与返航
| 参数 | 默认 | 说明 |
|---|---|---|
| 安全起飞高度 | 20 m | 起飞先升到这个高度再飞向第一个航点 |
| 返航高度 | 100 m | 要高于沿途最高的障碍物 |
| 单电续航 | 按机型 | 用来估算架次 |
| 完成动作 | 返航 | 返航 / 原地降落 / 悬停 / 飞回首航点悬停 |
| 失联时 | 执行失联动作 | 失联动作默认返航 |
航线统计
面板底部常驻一行:航程 · 照片数 · 架次 · 预计时间。展开 航线统计 还能看到航带数、航点数、地面高程、电池数、面积。预计时间已经算上了 25% 的余量和每个架次 3 分钟的起降换电。